

Postavljanje mreže CAN -a za robotski PLC sustav složen je, ali nagrađivan zadatak koji zahtijeva solidno razumijevanje i tehnologije Can Bus i robotskih PLC sustava. Kao dobavljač CAN -a PLC -a, imao sam privilegiju pomoći brojnim klijentima u uspostavljanju učinkovitih i pouzdanih CAN -ovih autobusnih mreža za njihove robotske PLC postavke. U ovom postu na blogu podijelit ću detaljni vodič o tome kako postaviti mrežu Can Bus za robotski PLC sustav, zajedno s nekim najboljim praksama i razmatranjima.
Razumijevanje mogu sabirnice i robotski PLC sustavi
Prije nego što zaronite u postupak postavljanja, ključno je imati jasno razumijevanje onoga što mogu sa autobusnim i robotskim PLC sustavima. Može li sabirnica ili mreža kontrolera robustan serijski protokol komunikacije koji se široko koristi u automobilskim, industrijskim i robotskim aplikacijama. Omogućuje više mikrokontrolera i uređaja da komuniciraju jedni s drugima bez računalnog računala, što ga čini idealnim za distribuirane upravljačke sustave.
S druge strane, robotski PLC (programabilni logički kontroler) je specijalizirana vrsta PLC -a dizajniranog za kontrolu i automatizaciju robotskih procesa. Robotski PLC opremljeni su naprednim značajkama kao što su velike prerade, kontrola pokreta i mogućnosti umrežavanja, što ih čini prikladnim za složene robotske aplikacije.
Korak 1: Definirajte svoje zahtjeve
Prvi korak u postavljanju mreže sabirnice Can za robotski PLC sustav je definiranje vaših zahtjeva. To uključuje određivanje broja uređaja koji će biti povezani s mrežom, brzinom prijenosa podataka, komunikacijskom protokolu i fizičkim izgledom mreže.
- Broj uređaja:Identificirajte sve uređaje koji će biti povezani s mrežom CAN -a, uključujući robotske PLC -ove, senzore, pokretače i druge periferne uređaje. To će vam pomoći da odredite veličinu i kapacitet mreže.
- Brzina prijenosa podataka:Brzina prijenosa podataka, mjerena u kilobitima u sekundi (KBPS), određuje kako se brzi podaci mogu prenijeti putem mreže Can sabirnice. Veće stope prijenosa podataka prikladne su za aplikacije koje zahtijevaju komunikaciju u stvarnom vremenu, poput robotske kontrole kretanja.
- Komunikacijski protokol:Postoje dvije glavne vrste protokola sabirnice Can: CAN 2.0A i CAN 2.0B. Može 2.0A podržava maksimalnu duljinu poruke od 11 bita, dok CAN 2.0B podržava maksimalnu duljinu poruke od 29 bita. Odaberite protokol koji najbolje odgovara vašim zahtjevima za prijavu.
- Fizički izgled:Razmotrite fizički izgled mreže Can sabirnice, uključujući udaljenost između uređaja, vrstu kablova koji se koriste i mjesto otpornika na završetak. Pravilan fizički izgled presudan je za osiguranje pouzdane komunikacije i minimiziranje smetnji signala.
Korak 2: Odaberite desnu konzervu Bus PLC
Nakon što definirate svoje zahtjeve, sljedeći korak je odabir prave Can Bus PLC za svoj robotski sustav. Kao dobavljač Can Bus Plc, nudimo širok rasponMože autobus plcModeli za odabir, svaki s vlastitim setom značajki i mogućnosti.
- Kompatibilnost:Osigurajte da je Can Bus PLC koji odaberete kompatibilan s ostalim uređajima na mreži, uključujući senzore, pokretače i druge periferne uređaje. Provjerite specifikacije proizvođača za informacije o kompatibilnosti.
- Performanse:Razmotrite zahtjeve za izvedbu vašeg robotskog sustava, poput brzine obrade, kapaciteta memorije i I/O mogućnosti. Odaberite Can Bus PLC koji može podnijeti radno opterećenje i pružiti potrebne performanse.
- Značajke:Potražite Can Bus PLC-ove s naprednim značajkama kao što su ugrađena sučelja Can sabirnice, podrška za više komunikacijskih protokola i programabilne logičke kontrolere. Ove značajke mogu pojednostaviti postupak postavljanja i poboljšati funkcionalnost vašeg robotskog sustava.
Korak 3: Instalirajte i konfigurirajte Can Bus PLC
Nakon odabira desne Can Bus PLC, sljedeći korak je instalacija i konfiguriranje za upotrebu u vašem robotskom sustavu. To uključuje montiranje PLC -a na odgovarajuće mjesto, povezivanje napajanja i konfiguriranje komunikacijskih postavki.
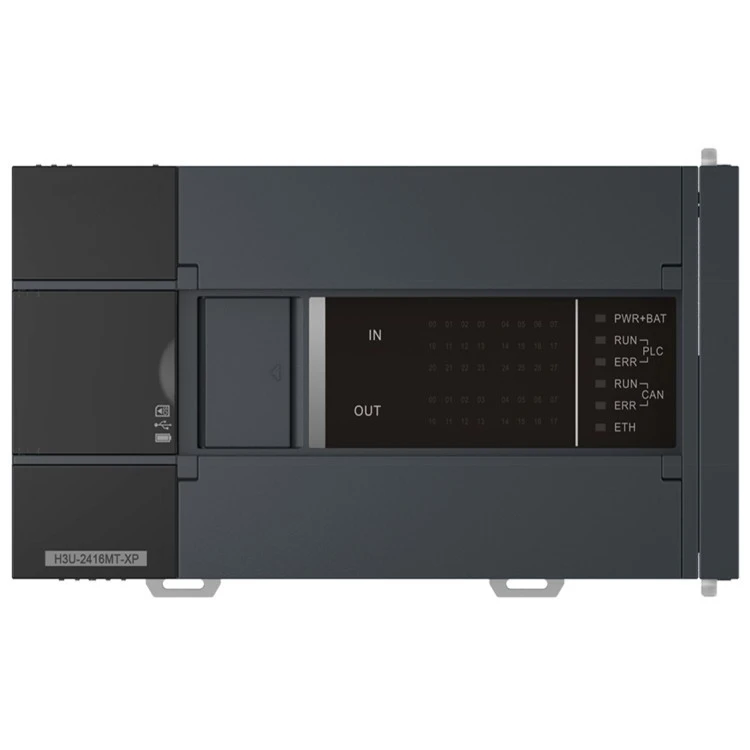

- Montaža:Montirajte Can Bus PLC na prikladno mjesto, poput upravljačkog ormara ili kućišta stroja. Osigurajte da je PLC sigurno montiran i zaštićen od prašine, vlage i drugih čimbenika okoliša.
- Napajanje:Spojite napajanje na Can Bus PLC prema uputama proizvođača. Obavezno upotrijebite ispravan napon i polaritet kako biste izbjegli oštećenje PLC -a.
- Postavke komunikacije:Konfigurirajte komunikacijske postavke Can Bus PLC, uključujući brzinu prijenosa, protokol Can Bus i ID čvora. Ove postavke moraju biti u skladu s ostalim uređajima na mreži kako bi se osigurala pravilna komunikacija.
Korak 4: Spojite uređaje Can sabirnice
Nakon što se instalira i konfigurira Can Bus PLC, sljedeći korak je povezivanje ostalih uređaja s mrežom CAN -a. To uključuje senzore, pokretače i druge periferne uređaje.
- Kabliranje:Koristite visokokvalitetne kabele Can sabirnice za povezivanje uređaja s mrežom. Obavezno slijedite preporuke proizvođača za duljinu kabela, završetak i zaštitu kako biste umanjili smetnje signala.
- Otpornici raskida:Ugradite otpornike na raskid na oba kraja mreže sabirnice Can kako biste spriječili odraz signala i osigurali pravilnu komunikaciju. Vrijednost otpornika na raskid ovisi o vrsti protokola Can sabirnice i impedanciji kabela.
- Konfiguracija uređaja:Konfigurirajte komunikacijske postavke svakog uređaja na mreži, uključujući brzinu prijenosa, protokol Can Bus i ID čvora. Ove postavke moraju biti u skladu s Can Bus PLC i ostalim uređajima na mreži.
Korak 5: Programiranje Can Bus Plc
Nakon povezivanja uređaja s mrežom CAN -a, sljedeći korak je programiranje Can Bus PLC za kontrolu robotskog sustava. To uključuje pisanje programa na programskim jezikom kao što su logika ljestvica, dijagram funkcionalnog bloka ili strukturirani tekst.
- Programsko okruženje:Koristite programsko okruženje koje je kompatibilno s Can Bus PLC koji ste odabrali. Većina Can Bus PLC -a dolazi s namjenskim programskim softverom koji vam omogućuje stvaranje, uređivanje i preuzimanje programa na PLC.
- Kontrolna logika:Razviti kontrolnu logiku za robotski sustav na temelju vaših zahtjeva. To može uključivati zadatke kao što su kontrola kretanja, prikupljanje podataka senzora i kontrola pokretača.
- Testiranje i uklanjanje pogrešaka:Ispitajte program na Can Bus PLC kako biste osigurali da pravilno radi. Koristite dijagnostičke alate i praćenje softvera za prepoznavanje i popravljanje bilo kakvih problema ili pogrešaka u programu.
Korak 6: Ispitivanje i potvrđivanje mreže Can Bus
Jednom kada se programira Can Bus PLC, posljednji korak je testiranje i potvrđivanje mreže Can Bus kako bi se osiguralo da ispravno radi. To uključuje provođenje niza testova i provjera za provjeru komunikacije između uređaja, točnost podataka senzora i performanse robotskog sustava.
- Testiranje komunikacije:Upotrijebite analizator sabirnice Can ili dijagnostički alat za testiranje komunikacije između uređaja na mreži. Provjerite pogreške, poput pogrešaka u okviru, pogrešaka bita i pogrešaka u CRC -u, i provjerite jesu li podaci ispravno prenose i primljeni.
- Validacija podataka senzora:Provjerite točnost podataka senzora uspoređujući ih s očekivanim vrijednostima. Koristite alati za kalibraciju i referentne senzore kako biste osigurali da senzori pružaju točne i pouzdane podatke.
- Performanse robotskog sustava:Testirajte performanse robotskog sustava pokretanjem niza testnih programa i scenarija. Provjerite ima li problema ili pogrešaka u kontroli pokreta, odgovora aktuatora i ukupne performanse sustava.
Najbolje prakse i razmatranja
- Koristite visokokvalitetne komponente:Uložite u visokokvalitetne kablove za sabirnice, otpornike na raskid i druge komponente kako biste osigurali pouzdanu komunikaciju i umanjili smetnje signala.
- Slijedite upute proizvođača:Uvijek slijedite upute proizvođača prilikom instaliranja, konfiguriranja i programiranja Can Bus PLC i drugih uređaja na mreži.
- Provedite otpuštanje:Razmislite o implementaciji suvišnosti u vašoj mreži Can sabirnice kako biste osigurali kontinuirani rad u slučaju kvara uređaja. To može uključivati korištenje sučelja Can Can sabirnice, napajanja i komunikacijskih staza.
- Redovito održavati:Redovito održavajte i pregledajte mrežu Can Bus kako biste osigurali da ispravno radi. To uključuje provjeru kabela, otpornika na raskid i ostale komponente za oštećenje ili habanje te izvođenje ažuriranja softvera i nadogradnje firmvera po potrebi.
Zaključak
Postavljanje mreže CAN -a za robotski PLC sustav zahtijeva pažljivo planiranje, pravilan odabir komponenti i temeljito testiranje i validaciju. Slijedeći korake navedene u ovom postu na blogu i implementirajući najbolje prakse i razmatranja, možete uspostaviti pouzdanu i učinkovitu mrežu Can sabirnice za svoj robotski sustav.
Kao dobavljač CAN-a PLC, posvećeni smo pružanju našim kupcima visokokvalitetne proizvode, tehničku podršku i stručnost. Ako imate bilo kakvih pitanja ili vam je potrebna pomoć u postavljanju mreže Can sabirnice za svoj robotski sustav, molim vaskontaktirajte nasDa bismo razgovarali o vašim zahtjevima i istražili naš asortimanMože autobus plcrješenja. Radujemo se što ćemo raditi s vama na postizanju vaših ciljeva automatizacije.
Reference
- Bosch, R. (1991). Mreža kontrolera (CAN) Specifikacija verzija 2.0.
- ISO 11898-1: 2015. Cestovna vozila - Mreža kontrolera (CAN) - Dio 1: Sloj podataka i fizička signalizacija.
- IEC 61131-3: 2013. Programirani kontroleri - 3. dio: programski jezici.